01
Capturar
Fotos de cámaras fijas en obra, tomadas automáticamente cada cuatro horas, o subidas desde un móvil, una cámara o un dron en coordenadas de su plano.
Prototipo funcional / Próximo paso: prueba en obra
WorkGuardAI lee el plano DWG que ya tiene y mide el avance de los movimientos de tierra a partir de fotos normales de obra, punto por punto. El prototipo funciona con el plano y las imágenes de un proyecto real. Ahora buscamos la primera obra piloto.
4–6 nov 2026 Invitada a presentar en AIREX, Bakú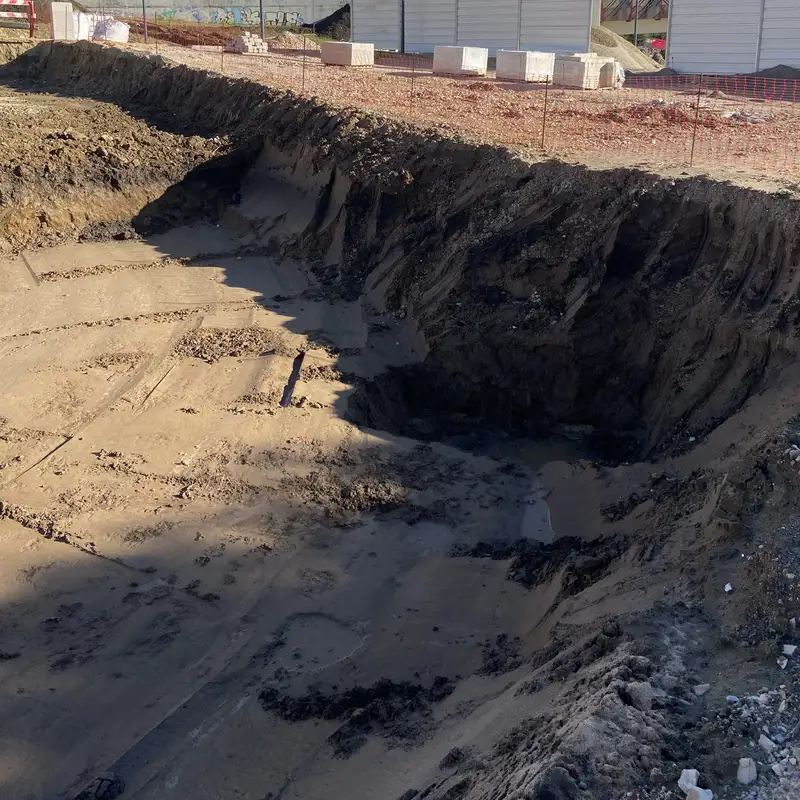
01 · Cómo funciona
01 Capturar
Una foto en un punto del plano
02 Analizar
Profundidad estimada a partir de la foto
03 Comparar
Profundidad estimada frente a la planificada
04 Actuar
Alerta por correo con coordenadas y profundidades
Fotos de cámaras fijas en obra, tomadas automáticamente cada cuatro horas, o subidas desde un móvil, una cámara o un dron en coordenadas de su plano.
Un modelo de IA de código abierto (Depth Anything V2) estima la profundidad de la excavación en metros a partir de cada foto, en su coordenada del plano.
La profundidad estimada se compara con la profundidad prevista en el DWG y da el avance en cada punto del plano.
Cada punto muestra su estado por color, una barra de avance general resume la obra y las alertas por correo indican las coordenadas con la profundidad actual y la prevista.
Concepto ilustrativo con datos de ejemplo. Prototipo funcional; prueba en obra pendiente. Exploramos a continuación: GPS de cámara y LiDAR para mayor precisión.
Fotos normales de obra, como las que mide el prototipo: tomadas con móvil o dron, de día y de noche.


02 · El prototipo
El prototipo se ha demostrado con un archivo DWG real y fotos reales de obra. Todavía no ha funcionado en una obra en curso. La primera prueba en obra es el siguiente paso.
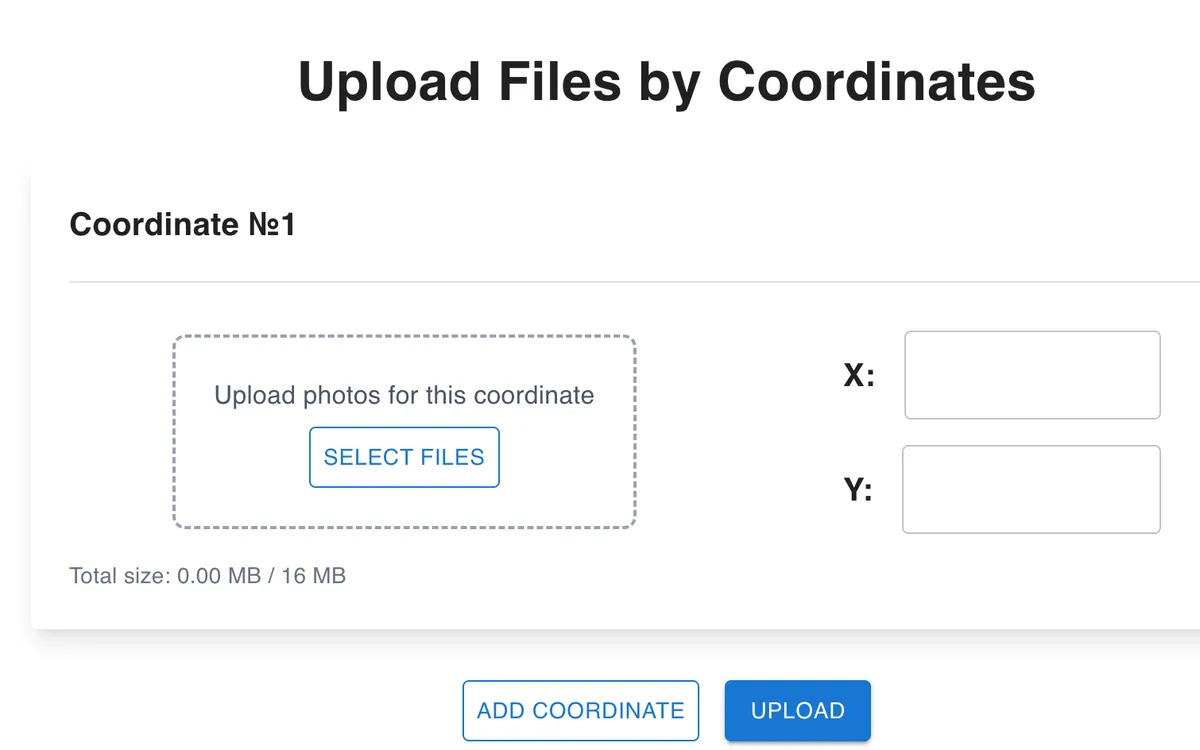
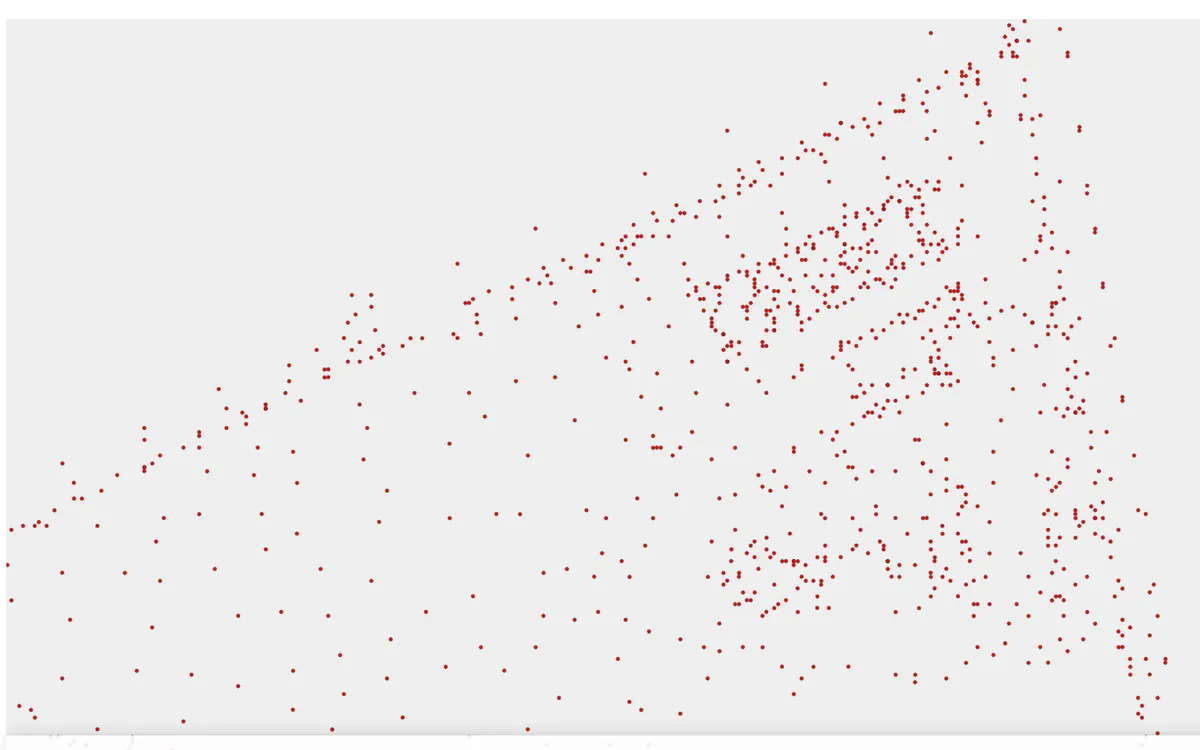
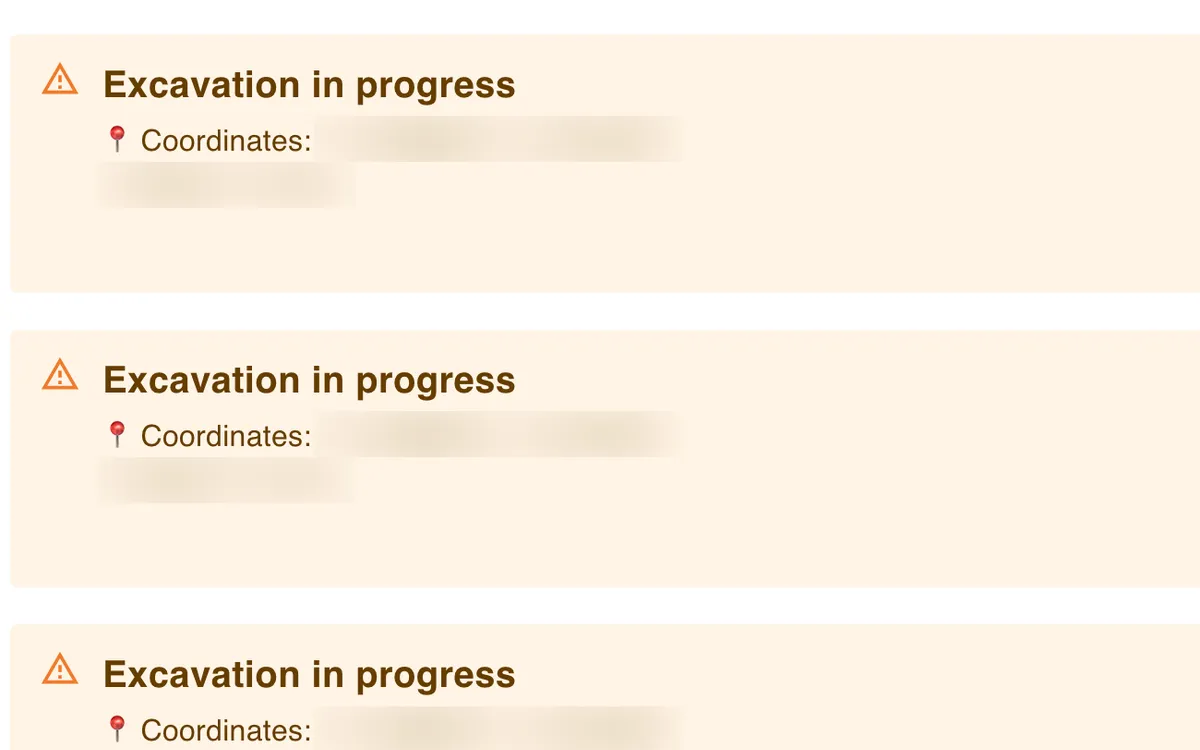
Interfaz del prototipo, probada con el plano y las imágenes de un proyecto real. Próximo paso: prueba en obra. Los nombres de archivo del cliente, las coordenadas de la obra y las cifras están difuminados.
03 · Para quién es
Ya tiene el plano DWG. WorkGuardAI lo usa para mostrar cuánto han avanzado la excavación y el movimiento de tierras en cada punto, a partir de fotos que su equipo puede tomar en una visita normal a la obra.
Ayuntamientos y organismos que encargan carreteras, redes de servicios y obras públicas pueden seguir el avance de cada punto frente al plano aprobado, medido a partir de fotos de obra.

04 · Quiénes somos
WorkGuardAI se fundó en Finlandia el 30 de julio de 2024. El equipo trabaja en toda Europa, cerca de los contratistas y propietarios públicos que usarían el producto.


05 · Hitos
Tres años de programas, competiciones y desarrollo, cada paso con su fuente.

MeOut Summit · Budapest, Hungría
1 de 20
startups seleccionadas entre unas 200 candidaturas para presentar en el escenario del Pitch Marathon del MeOut Summit en Budapest, Hungría, el 25–26 de noviembre de 2026.
Baltic Impact Accelerator
8.000 €
de financiación del programa Baltic Impact Accelerator de LUT University (Interreg Central Baltic, cofinanciado por la UE), destinados a construir el MVP.


Invitada a presentar en la AIREX 2026 PropTech Competition en Bakú el 6 de noviembre.
Seleccionada como una de las 20 startups, entre unas 200 candidaturas, para presentar en el escenario del Pitch Marathon el 25–26 de noviembre, ante un jurado de inversores. Destacada en EU-Startups.
Artículo en EU-Startups (se abre en una pestaña nueva)Preseleccionada para presentar al programa de crecimiento de 10 semanas, encargado por la ciudad de Tampere, y presentó ante el jurado en el Selection Day, el 9 de septiembre.
VINCI Energies mostró interés tras una primera revisión y presentamos candidatura a su reto 2026 “Expertise meets AI”.
Completó la cohorte 3 de la aceleradora de seis meses, financiada por Interreg Central Baltic y cofinanciada por la Unión Europea, con 8.000 € de financiación del programa.
Sobre el programa (se abre en una pestaña nueva)El motor principal se construyó con un socio de desarrollo, con financiación del Baltic Impact Accelerator. Construido con las aportaciones de un jefe de obra de un contratista de infraestructuras y probado en un plano de proyecto real.
En Slush 2025 entre las startups alumni de Helsinki Incubators.
Anuncio en LinkedIn (se abre en una pestaña nueva)Participó en el reto de innovación conjunto de las tres ciudades y presentó una oferta en su licitación.
Startup invitada en Polar Bear Pitching, en Oulu, el 27 de febrero de 2025: el premio por ganar Sauna Pitching.
Ganó Sauna Pitching el 24 de febrero de 2025.
Anuncio en LinkedIn (se abre en una pestaña nueva)Completó el programa de seis meses de Helsinki Incubators, con mentores y talleres semanales sobre modelos de negocio, ventas y presentaciones.
Empresa fundada en Finlandia el 30 de julio de 2024.
Donde empezó la idea, como monitorización remota de vehículos. Las opiniones de los mentores y los pitches la orientaron hacia las obras.
CON EL APOYO DE
Programas completados: Baltic Impact Accelerator (LUT University, Interreg Central Baltic) y NEXUS Incubator (Helsinki Incubators, Universidad de Helsinki).
06 · Noticias
Seleccionada como una de las 20 startups, entre unas 200 candidaturas, para presentar en el escenario del Pitch Marathon el 25–26 de noviembre, ante un jurado de inversores. Destacada en EU-Startups.
Artículo en EU-Startups (se abre en una pestaña nueva)Invitada a presentar en la AIREX 2026 PropTech Competition en Bakú el 6 de noviembre. El fondo de premios es de 15 000 EUR.
Fuente oficial (se abre en una pestaña nueva)Preseleccionada para presentar al programa de crecimiento de 10 semanas, encargado por la ciudad de Tampere, y presentó ante el jurado en el Selection Day, el 9 de septiembre.
07 · Equipo


08 · FAQ
Aún no lo sabemos, porque no se ha medido en una obra activa. Para eso sirve el piloto: comparamos las profundidades estimadas con sus propias mediciones y le entregamos los resultados en un informe escrito.
El prototipo estima la profundidad del terreno en puntos del plano. No identifica ni sigue a personas. Qué cámaras se usan, hacia dónde apuntan, quién puede ver las fotos y cuánto tiempo se conservan se acuerda en el acuerdo piloto por escrito antes de tomar ninguna foto.
Un plano DWG de la obra y acceso a las cámaras de la obra, o alguien que pueda tomar fotos en las coordenadas del plano.
No se ha probado en una obra activa. LiDAR no forma parte del producto; lo estamos explorando, junto con el GPS de la cámara, para lograr mayor precisión.
09 · Trabaje con nosotros
Equipos de movimiento de tierras e infraestructuras con un plano DWG que quieren probar la medición del progreso en una obra real.
Reservar una llamada pilotoColaboraciones de investigación y aprendizaje: estudiantes e investigadores trabajan con un prototipo real; el alcance, el uso de datos y la propiedad intelectual se acuerdan primero por escrito.
Hablemos de una colaboración¿Organiza un evento o asistirá a uno en el que estaremos? Díganos cuál.
Encuéntrenos en AIREX, BakúLos datos, las fotos y el contacto están en la página de prensa. Prensa y ponencias
Contacte con nosotros10 · Eventos
Invitada a presentar en AIREX, Bakú
Presentamos en el escenario del MeOut Summit, Budapest
11 · Piloto
Buscamos la primera obra en curso. Si gestiona trabajos de movimiento de tierras o infraestructura y tiene los planos DWG, basta una llamada breve para ver si encaja un piloto.
Le mostramos el prototipo con un proyecto de demostración y comprobamos que su obra encaja: movimiento de tierras o infraestructura, planos DWG y alguien que pueda tomar fotos.
Una obra, un periodo fijo y un tratamiento de datos claro, acordados en un breve acuerdo de piloto. Cargamos su plano DWG y damos acceso a su equipo.
Su equipo toma fotos en las coordenadas del plano. Hacemos un seguimiento semanal y comparamos los resultados con sus propias mediciones. Recibe un informe escrito de resultados.
Los pilotos se acuerdan obra por obra. El precio se fija después de la prueba en obra, según lo que muestre.
Para socios tecnológicos, de topografía y de construcción, y para organismos de financiación, ciudades, universidades e inversores que apoyan la tecnología europea de construcción en sus primeras fases.
ek@workguardai.com